 联系我们
 021-
 产品咨询
 资料下载
 企业微信


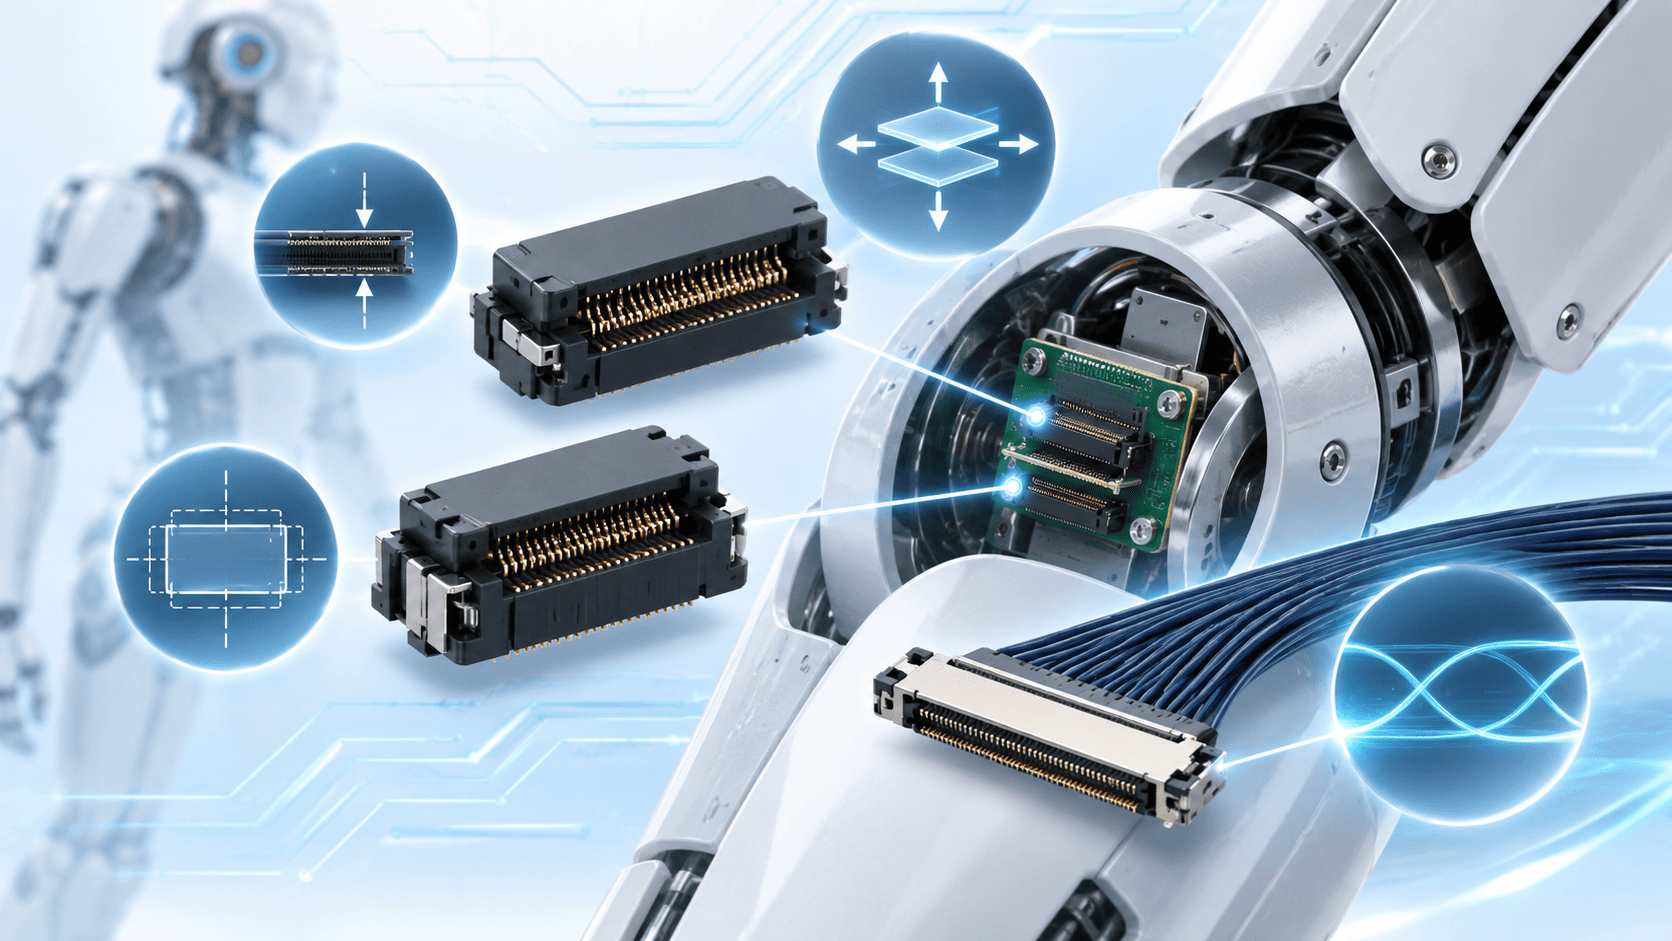
随着具身智能机器人、人形机器人产业快速发展,机器人内部的电子模块越来越多,对连接器的要求也在不断提高。
特别是机器人关节部位,需要连接电机、编码器、传感器、控制板等多个组件,同时还面临空间狭小、反复运动、振动以及高速数据传输等问题。
因此,在进行人形机器人连接器选型时,不能只看尺寸或PIN数,还需要综合考虑小型化、抗振性能、装配误差以及高速传输能力。
为什么机器人关节对连接器要求更高?
与普通电子设备不同,人形机器人关节长期处于反复运动状态。
机器人行走、转向、抓取物体时,关节内部的连接部位会持续受到振动、微小位移以及机械应力。如果连接器结构过于刚性,装配误差和运动产生的负荷可能集中在端子或PCB焊点上,影响长期连接可靠性。
因此,机器人关节连接器除了需要稳定接触,还需要考虑抗振动、保持力以及装配容差。
小型化:机器人内部空间越来越有限
人形机器人为了减轻重量、提升动作灵活性,关节和控制模块都在向小型化、高密度化发展。
与此同时,传感器、电机和控制信号数量却在增加,这意味着连接器需要在更小的空间内连接更多信号。
进行机器人连接器选型时,可以重点确认:
间距、PIN数、嵌合高度、PCB占用面积以及连接方向。
对于空间有限的机器人关节模组来说,板对板连接器和小型高密度连接器可以帮助提高内部空间利用率。
抗振与浮动结构:减少装配误差带来的负荷
机器人内部并不是完全静止的环境。
长期动作和振动可能持续对连接部位产生机械负荷。同时,多块PCB或模块安装时,也可能出现一定的位置偏差。
在这类场景中,浮动连接器、浮动板对板连接器可以通过自身的可动结构吸收部分X/Y方向装配误差,减少机械应力直接作用于端子和焊点。
因此,对于关节控制模块、驱动模块等需要长期稳定连接的位置,除了连接器尺寸,还应关注浮动量、抗振性能和接触可靠性。
高速传输:机器人视觉与传感数据持续增加
现在的人形机器人不仅需要完成机械动作,还要实时处理大量视觉和传感数据。
例如摄像头、力传感器、位置传感器等,都需要快速向控制系统传输数据。因此,高速连接器在具身智能机器人中的重要性也在提升。
机器人高速连接器选型时,需要关注的不只是传输速率,还包括:
差分阻抗、插入损耗、串扰、屏蔽性能以及信号完整性。
特别是在机器人视觉模组等内部空间较小的场景中,极细同轴连接器可以兼顾高速信号传输、小型化和布线自由度。
不同机器人模块,对连接器的要求也不同
人形机器人内部并不存在一种连接器能够解决所有问题。
例如:
关节控制模块更关注抗振动、浮动结构与小型化;
视觉模块更关注高速传输、信号完整性与小型布线;
主控板与功能模块之间,则需要综合考虑板对板连接器的PIN数、间距、嵌合高度与高速性能。
因此,机器人连接器选型更重要的是根据具体安装位置和信号用途进行匹配。
总结
随着具身智能机器人、人形机器人和工业机器人不断向高性能、小型化方向发展,连接器也需要应对更加复杂的使用环境。
尤其是机器人关节和视觉模块,需要同时考虑小型化、抗振动、装配误差补偿以及高速信号传输。
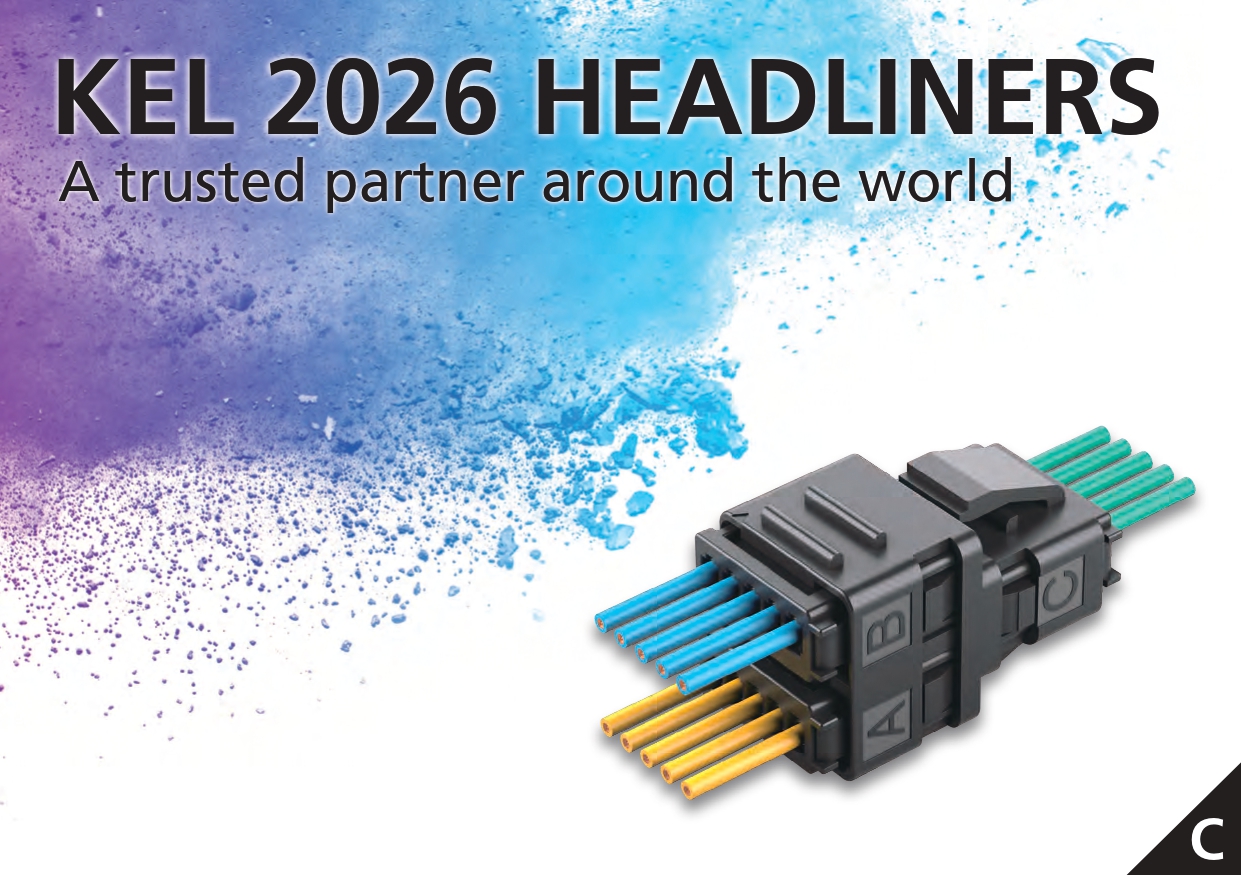
KEL拥有板对板连接器、浮动连接器、极细同轴连接器等多种产品,可根据机器人关节、视觉系统及控制模块的不同需求选择合适的连接方案。